转向与车速
驾驶农机完成作业行、地头和转弯。
整机控制 核心产品
试点部署计划
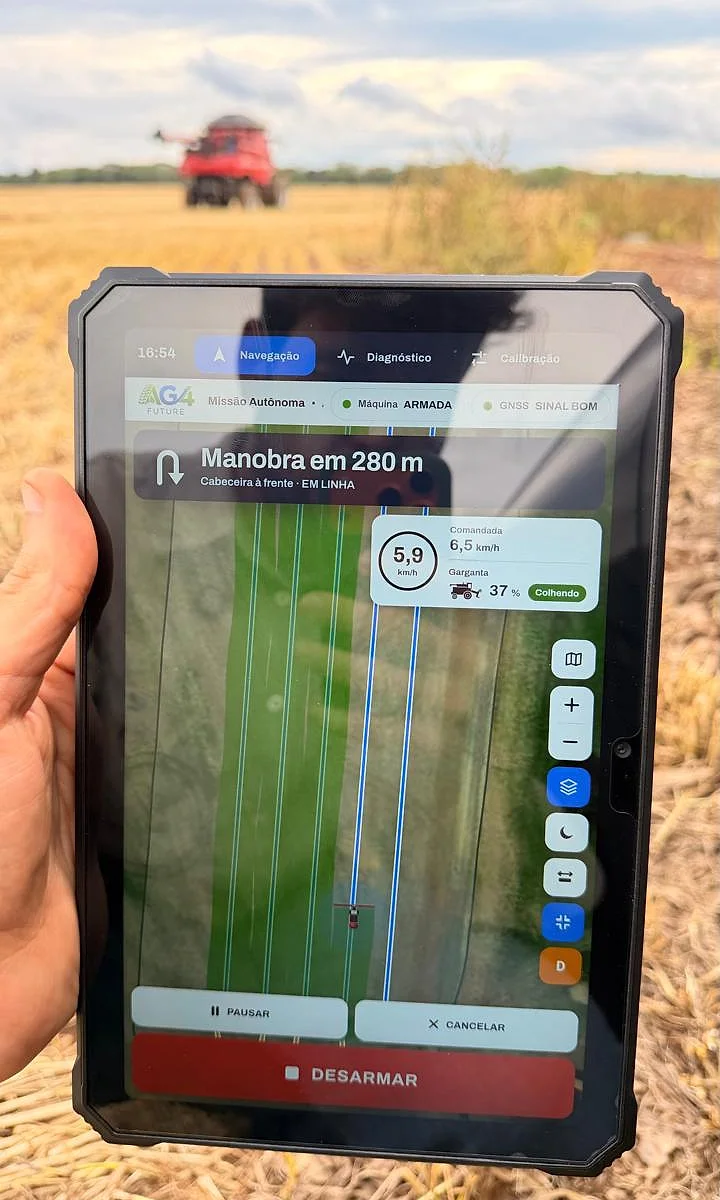
AG4 Control 直接安装在您现有的联合收割机上,执行优化路线并操控整机功能——车速、转向、割台功能和转速调节。您可远程监控,系统在每次作业中持续学习,每个地块都会积累自己的历史记录。
AG4 Control 目前处于试点部署计划阶段:AG4 筛选农机和作业场景,并由工程团队全程跟进每一次部署。
产品简介
它接收优化路线,实时掌握农机位置,并在整个作业过程中操控农机——一个作业行接一个作业行,一次转弯接一次转弯。
作业行、转弯、地头和作业顺序。
通过差分校正信号天线获取位置和航向。
以及转速调节,均通过农机自身的电子系统实现。
每次作业都会被保存,并用于改进后续路线。
随时随地查看农机状态和作业进度。
远不止按路线行驶
AG4 Control 不只是引导农机:它操控收获功能、优化路线、在每次作业中学习,并完整记录一切。
驾驶农机完成作业行、地头和转弯。
在作业过程中控制割台。
根据作业情况调节农机转速。
针对您的地块和农机计算作业行、地头和转弯。
每条执行过的路线都会反馈给系统,持续改进后续路线。
随时随地查看农机、位置和作业进度。
每次作业的路线、作业面积和事件均被记录。
机手在驾驶室内全程监控,可随时暂停或关闭系统。
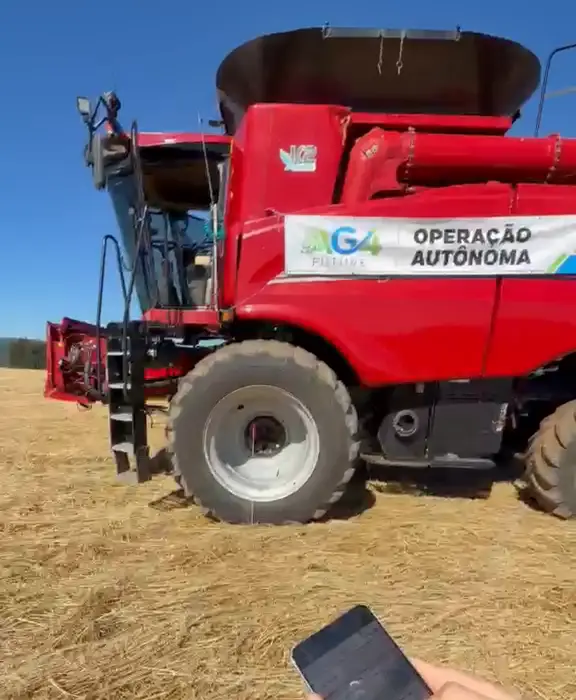
路线由 AG4 Atlas 预先生成:作业行、转弯和地头。
GNSS 提供农机的位置和朝向。
Control 控制转向、车速、割台和转速。
农机完成地块作业,作业过程被完整记录。
Atlas + Control 规划与执行
AG4 Atlas 生成的路线,正是 AG4 Control 在农机上执行的路线——包括作业行顺序、转弯和地头。
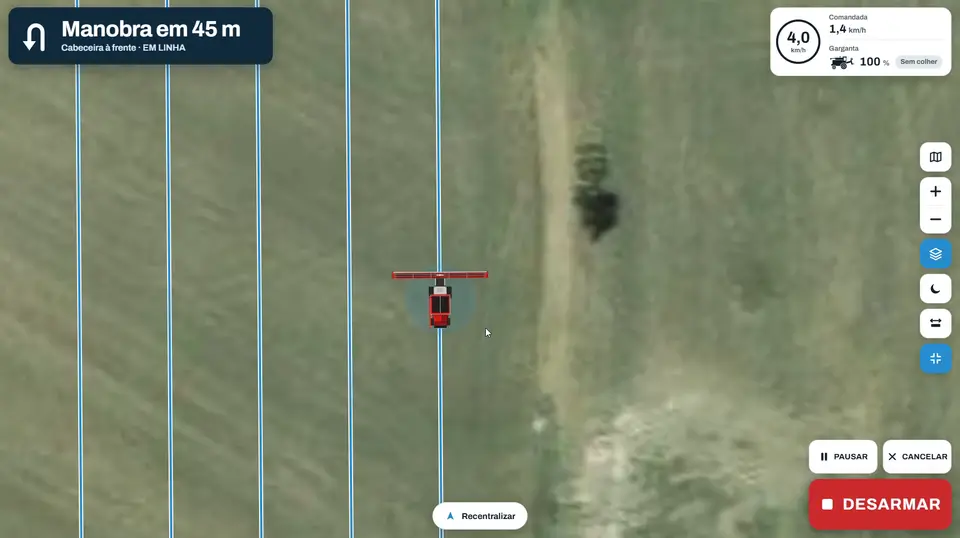
硬件
电路板、CAN 接口和模块均由 AG4 工程团队设计和测试——先在试验台上验证,再上机测试。
AG4 终端 机手操作屏
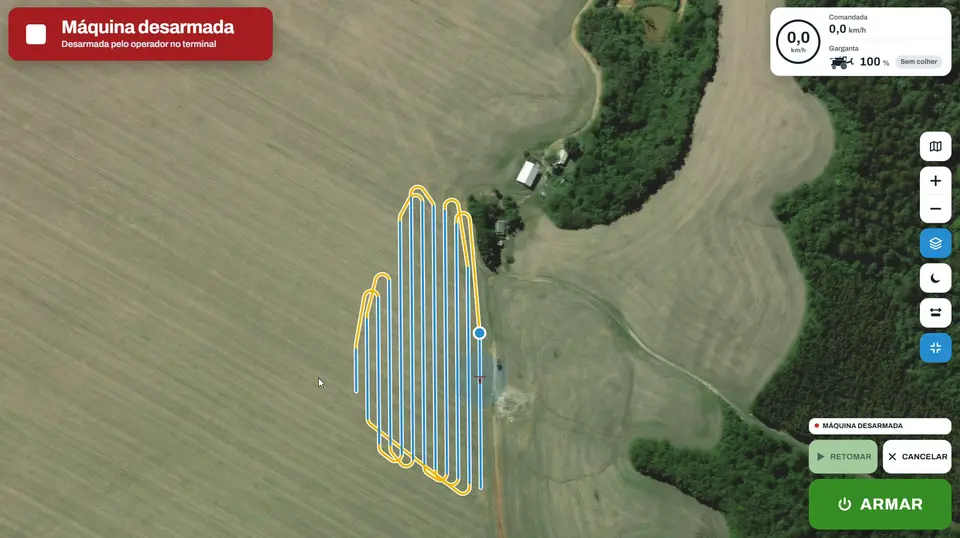
导航、地块地图、停车与警报、校准和诊断——全部集成在安装于驾驶室的 AG4 终端上。
可交互:切换标签页、按下 STOP、标记警报、拖动地图AG4 终端 · 示例数据
数字农场 系统持续学习
每次作业时,农机都会记录校正信号位置和地面倾斜度。这些数据构成农场的数字地图——地形、坡度、积水区域和障碍物——每一次作业都在帮助改进下一次作业。
逐个作业行记录校正信号位置和倾斜度。
地形、坡度、积水区域和障碍物。
历史记录为规划和 Control 作业提供数据支持。
正在加载地块地形…
拖动旋转 · + 和 − 缩放
真实案例:利用农机在一次收获作业(2026年9月24日)中记录的校正信号位置和倾斜度数据构建的地块地形。高度经过夸张处理以便显示地形;坐标已隐去。
演进 Control 发展路线
系统按优化路线操控农机。机手留在驾驶室内全程监控,可随时暂停。
下一阶段:在兼容的应用场景中远程控制作业。
未来愿景:在明确定义并经过验证的条件下,农机独立完成作业。
各阶段代表研发方向。每个版本的可用性、范围和条件,由 AG4 针对具体应用场景确认。
视频
FAQ
不一定。集成取决于机型、年份、电子系统和已安装的系统。因此,每个应用都从 AG4 工程团队的技术评估开始。
不是。除了执行路线,它还操控农机的各项功能——转向、车速、割台和转速调节——支持远程监控作业,并记录每个地块的历史。
来自 AG4 Atlas。Atlas 利用区域地图、农机特性和作业历史计算优化路线:作业行、转弯和作业顺序。
在辅助作业(V1)阶段需要:机手留在驾驶室内。远程作业和自主作业是产品后续的演进阶段,其可用性由 AG4 针对每个应用场景确认。
需要。作业时通过差分校正信号天线获取农机的位置和航向。合适的设备在技术评估中确定。
AG4 Atlas 的路线可以导出到其他品牌的显示终端。而对农机的全面控制——功能操控、停车与警报、历史记录、诊断和远程监控——则在 AG4 终端上实现。
AG4 Control 目前处于试点部署计划阶段。在全面商业化之前,AG4 筛选农机和作业场景,并由工程团队全程跟进每一次部署。
填写兼容性表单,提供您的农机和作业信息。AG4 工程团队将评估配置,并回复您后续步骤。